Simulasi Robot dengan OmniSim
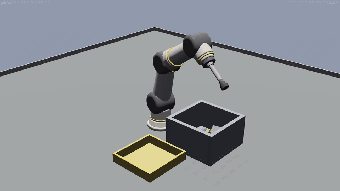
OmniSim adalah simulator berbasis AI yang memungkinkan pengguna untuk berinteraksi dengan agen virtual melalui deskripsi dunia dan perilaku. Dengan dukungan HTTP/JSON, pengguna dapat membangun skenario simulasi, menjalankan fisika, dan mengambil tangkapan layar secara real-time tanpa meninggalkan antarmuka percakapan. Fitur ini menjadikan OmniSim alat yang berguna untuk penelitian dan pengembangan di bidang robotika.
Dikembangkan dengan integrasi fisika Newton dan menggunakan server MCP, OmniSim menawarkan berbagai alat untuk pengembang. Simulator ini mendukung berbagai jenis robot dan menyediakan kemampuan untuk mengajar robot bergerak dengan kebijakan berbasis pembelajaran. Meskipun masih dalam tahap beta publik, OmniSim menunjukkan potensi besar dalam simulasi robotik dan interaksi AI.